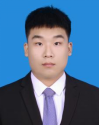
姓名:陈捷龙
职称:助理教授
邮箱:chenjielong@hnu.edu.cn
通信地址:湖南大学科创港校区yl23411永利集团官网612
一、基本情况
陈捷龙,博士,yl23411永利集团官网助理教授,机器人视觉感知与控制技术国家工程研究中心(王耀南院士、张辉教授团队)骨干成员。主要从事于机器人数据驱动控制、优化与最优控制、机器人运动规划与具身智能等科研工作。
近五年参与国家自然科学基金项目、广州市重点研发项目、深圳市自然科学基金项目等多项。近年来以第一作者/通讯作者在IEEE Transactions on Neural Networks and Learning Systems,IEEE Transactions on Systems, Man, and Cybernetics: Systems和IEEE Transactions on Automation Science and Engineering等国际顶级期刊及会议发表论文10余篇,受邀担任IEEE TSMCA、IEEE TNNLS、IEEE TASE、IEEETETCI等国际高水平期刊审稿人。
二、教育与工作经历
2026/07-至今,yl23411永利集团官网,助理教授
2021/09-2026/07,中山大学计算机学院,计算机科学与技术,博士
2017/09-2021/07,中山大学计算机学院,计算机科学与技术,本科
三、研究方向
主要从事机器人智能控制、神经动力学与智能优化算法等方面的研究,重点围绕机器人模型未知或不精确、外部扰动及数字控制实现等问题,开展以下研究:
1、机器人智能运动控制:研究机器人轨迹跟踪、运动学建模、未知模型在线估计及高精度实时控制方法。
2、神经动力学与自适应控制:研究自适应神经动力学、无模型控制及复杂扰动条件下的鲁棒控制方法。
3、离散神经动力学与数值计算:研究高精度离散算法、离散神经动力学模型及其稳定性、收敛性与实时计算性能。
4、时变优化与智能计算:研究时变线性与非线性方程求解、动态约束优化及其在机器人控制中的应用。
四、招生信息
欢迎对运动规划与控制、具身智能和机器人感兴趣的研究生与各年级优秀本科生加入课题组,提供一流的实验条件与细致的指导。课题组研究经费充足,科研氛围良好,欢迎感兴趣的同学邮箱联系。
五、科研项目
1、国家自然科学基金面上项目,62376290,多类型机器人统一运动规划控制与多类新型神经动力学求解研究,项目起止年月:2024-01至2027-12,50万元,在研,参与,项目骨干
2、国家自然科学基金面上项目,61976230,基于高精度时间离散公式与神经动力学的未来时变问题求解,项目起止年月:2020-01至2023-12,60万元,已结题,参与,项目骨干
3、广东省自然科学基金面上项目,2024A1515011016,求解时变问题的数值算法:设计、分析与验证,项目起止年月:2024-01至2027-12,15万元,在研,参与,项目骨干
4、广东省自然科学基金面上项目,2023A1515011400,基于深度神经网络的细粒度图片哈希方法及应用研究,项目起止年月:2023-01至2026-12,10万元,在研,参与,项目骨干
5、深圳市基础研究专项自然科学基金计划面上项目,JCYJ20250604175409013,求解各类问题的无模型、无逆、无奇异神经动力学与应用及软硬件研究,项目起止年月:2025-10至2028-10,30万元,在研,参与,项目骨干
6、广州市重点领域研发计划项目,202007030004,基于类脑计算的视觉感知与控制关键技术研究及机器人集成,项目起止年月:2020-04至2023-03,800万元,已结题,参与,项目骨干
六、代表性论文
[1] CHEN Jielong, PAN Yan, ZHANG Yunong. Zhangneuralnetworkmodel fortime-variantconvexoptimizationinvolvingnonlinearinequalityconstraintswithroboticapplication[J].IEEE Transactions on Systems, Man and Cybernetics: Systems, 2026, 56(6):3510–3522.
[2] CHEN Jielong, PAN Yan, ZHANG Yunong. Integration-enhanced zeroing neural network for temporally-variant quadratic programming involving inequality constraints[J].Communications in Nonlinear Science and Numerical Simulation, 2026,159:109851.
[3] CHEN Jielong, PAN Yan, ZHANG Yunong.Model-free and pseudoinverse-free Zhang neurodynamics scheme for robotic arms’ path tracking control[J].IEEE Transactions on Neural Networks and Learning Systems, 2025, 36(6): 10201–10212.
[4] CHEN Jielong, PAN Yan, ZHANG Yunong, TAN Ning.Discrete Jacobian-pseudoinverse-free Zhang neurodynamics algorithm handling path tracking of robot manipulator with unknown model[J].IEEE Transactions on Automation Science and Engineering, 2025, 22: 10625–10638.
[5] CHEN Jielong, PAN Yan, ZHANG Yunong, LI Shuai.Design and Analysis of Reciprocal Zhang Neuronet Handling Temporally-Variant Linear Matrix-Vector Equations Applied to Mobile Localization[J].IEEE Transactions on Emerging Topics in Computational Intelligence, 2024, 8(2): 2065–2074.
[6] CHEN Jielong, PAN Yan, ZHANG Yunong. ZNN continuous model and discrete algorithm for temporally variant optimization with nonlinear equation constraints via novel TD formula[J]. IEEE Transactions on Systems, Man and Cybernetics: Systems, 2024, 54(7): 3994–4004.
[7] CHEN Jielong, PAN Yan, ZHANG Yunong, LI Shuai, YANG Min. Inverse-free Jacobian-estimated zeroing neural network model for mechanical arm path tracking with minimal joint motion[J]. Expert Systems With Applications, 2025, 296: 129152+13.
[8] CHEN Jielong, PAN Yan, ZHANG Yunong, LI Shuai, TAN Ning. Inverse-free zeroing neural network for time-variant nonlinear optimization with manipulator applications[J]. Neural Networks, 2024, 178:106462+16.